Ko'rish boshlangan robototexnika (AX) - bu mashinalarni ko'rish tizimlarini sanoat robotlari bilan birlashtirgan texnologiyas, . vizual ma'lumotlarga asoslangan asosiy printsiplar mavjud:
- Idrok: Kamera (2D / 3D) ish joyining rasmlari / punktlari . .
- Qayta ishlash: Vision dasturi (OPENCV, halcv, ConceceSpro) maqsadli ob'ektni aniqlash yoki o'lchov o'lchovlarini aniqlash yoki o'lchov o'lchovlarini aniqlash uchun tasvirni tahlil qiladi
- Yo'l-yo'riq: Ob'ekt koordinatalari va posti kabi) robot kontspgi orqali .
- Balandlik: robot tushunish, yig'ish va payvandlash kabi vazifalarni bajarish uchun yo'lni jadal moslashtiradi .

Asosiy afzalliklari
- Yuqori moslashuvchanlik: Tasodifiy joylashtirilgan ob'ektlarni (masalan, tarqalgan ishpeklar) .
- Yuqori aniqlik: robotning mutlaq joylashuv aniqligi (± 0 .}}}}}}}}} 05 mm gacha).
- Moslashuvchanlik: Ishlab chiqarish vazifalarini tezda o'zgartirish va apparat tuzatishni kamaytirish .
Asosiy komponentlar va oddiy ulagichlar / kabellar
Quyidagi tarmoqlarda ishtirok etadigan apparat va interfeyslar mavjud:
| Tarkibiy qism | Umumiy ulagichlar va kabellar | Funktsiya tavsifi |
|---|---|---|
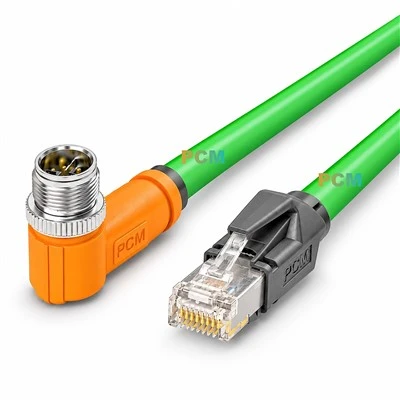
| Sanoat kamerasi | M8 / m12 dumaloq ulagichlar(Tishli qulflash, tebranishlarga chidamli) | 67- Coleras . CAMERAS Coleras uchun quvvatni (5/3}} operatsiyani taqdim etadi |
| Gige ko'rish: RJ45 JAXSI (CAT5E / CAT6 kabeli) | Gigagit Ethernet-ni o'tkazib, . dan kichik yoki unga teng masofadan ozroq | |
| USB3 ko'rish: USB tipi-b port (himoyalangan USB kabeli) | Yuqori tezlikdagi transfer (5gb / s) Maksimal masofadan kam yoki unga teng masofa 5 m {{4} . EMI himoyasini talab qiladi . | |
| Kamera havolasi: MDR26 porti | Yuqori tarmoqli o'tkazish qobiliyati (6 {{{1 .. {}} Maksimal masofa 10 m {{4} dan 10 m {{4} | |
| Rohshpappepsiya: Bnc ulagichi (koAXial kabel) | Bitta kabel quvvat + ma'lumotlari (CXP {{{{{{{{. 5GBPS . Maksimal masofa 40 milliondan kam yoki unga teng. | |
| Linza | C / cs tog '(standart sanoat interfeysi) | Eng ko'p sanoat kameralari . |
| Engil nazoratchi | Lemo / m12 ulagichlari(4-6 pinlar) | Kuchga ega bo'lgan kuchlar olib tashlandi va tashqi trudchilar bilan sinxronlashtiradi . |
| Robot nazoratchisi | Ethernet / IP: RJ45 Jek (sanoat-navli kabel) | Minnatdor protokol (e {{{{{{{{{{.} . {.}, fanu, Kuka) . |
| Profila: RJ45 JAC (himoyalangan) | Siemens ekotizimlarida keng tarqalgan . | |
| Rs -232 -485: DB9 port (seriyali kabel) | Legacy System yoki oddiy buyruqni o'tkazish . | |
| I / o modul | M12 ulagichlari(A / B-kodlangan, 4-8 pin) | Trigger signallari, elektron to'xtatish buyrug'i (E . .} .} .} {robot strige) .} |
| Vision protsessor / sanoat kompyuteri | PCIE interfeysi(Kamera Link / CoXAXpress ramka grabber) | PC va.-ga o'rnatilgan maxsus rasmga tushirish kartalari . |

Selektsiya masalalari
1. Amaliy moslashuvchanlik:
- Zavod muhiti uchun m12 / m8 suv o'tkazmaydigan ulagichlarni tanlang (neftga qarshi, tebranish) .
- Shaharlararo translyatsiya qilish uchun tolali konversiya (masalan, to tlete) afzal .
2. Tarmoq boyligi:
- Yuqori o'lchamli kameralar (masalan, 12mp) Gige Vision / Kamera Linkidan yuqoridagi interfeyslarni talab qiladi .
3. sinxronlashtirish aniqligi:
- MicroSecond-York-yorug'lik manbaini sinxronlashtirishni ta'minlash uchun apparat tetik chiziqlarini (masalan, i / O kabellari) ishlating .
4. Elektromagnit moslashuv:
- Qo'llangan buralgan juftlikni tanlang (CAT6 SF / UTP kabi) va. .
Oddiy dastur stsenariylari
- Tasodifiy terish (axlat): 3D kamera tartibsiz ishlangan asarlar . robotni hidoyatga yo'naltiradi .
- Yuqori aniqlik montaj: Qisqa pozitsiyasining og'ishi (masalan, mobil telefon qismlari kabi) .
- Sifatni tekshirish: Mahsulotning kamchiliklarini onlayn tarzda aniqlash va saralash .
Elektron pochta